
コンパクトな組み込み
レンズを除くコアの外形寸法は 21 × 21 × 10.3 mm、質量は 9 g です。
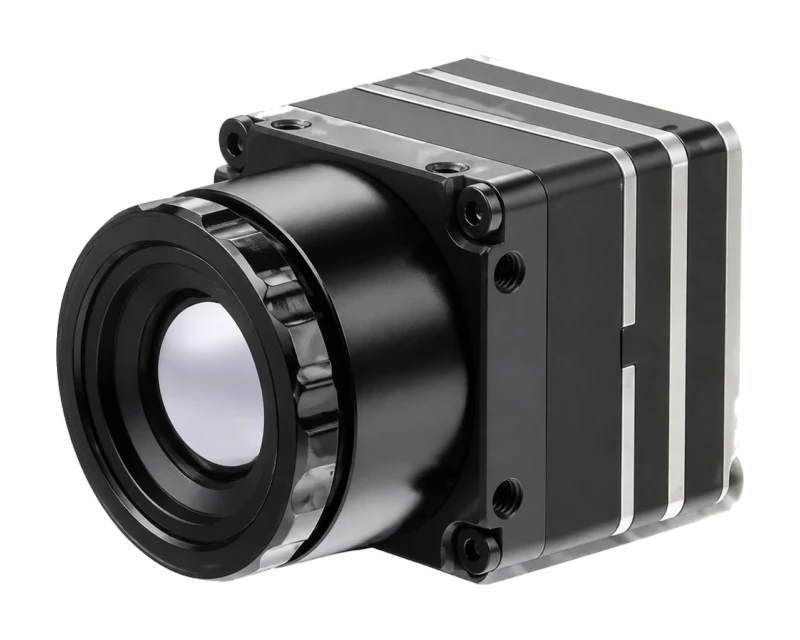
製品の CG イメージです。
サーマルカメラモジュール
640 × 512 の非冷却長波長赤外線サーマルカメラモジュールです。画素ピッチ 12 μm、検出器フレームレート 60 Hz(資料記載値)、CVBS・USB 2.0 映像出力。
非測温(イメージング)モデルです。 映像のみを出力し、温度データは出力しません。測温が必要な場合は次のモデルをお選びください: MINI 640-2 Radiometric
最小注文数量なし · 在庫あり · サンプルはご入金後 1 営業日以内に出荷
製品概要
レンズを除くコアの外形寸法は 21 × 21 × 10.3 mm、質量は 9 g です。
CVBS・USB 2.0 映像出力と、UART・I²C・USB 2.0 の通信オプション。ご選択の構成のインターフェース詳細をご確認ください。
掲載の 9.1 mm F0.8 レンズオプションは、画角、撮影距離、機構要件とあわせてご検討いただけます。
| 項目 | 値 |
|---|---|
| 検出器・画像 | |
| 検出器 | VOx 非冷却赤外線 FPA |
| 解像度 | 640 × 512 画素 |
| 画素ピッチ | 12 μm |
| 波長帯域 | 8–14 μm |
| 検出器フレームレート | 60 Hz |
| 雑音等価温度差(NETD) | ≤ 40 mK(25°C、F/1.0、25 Hz) |
| インターフェース・電源 | |
| 映像出力 | CVBS + USB 2.0 |
| 通信 | UART / I²C / USB 2.0 |
| 電源 | 5 V ±5% |
| 標準消費電力 | ≤ 650 mW、25°C・USB 出力時 |
| 機械・環境 | |
| コア寸法 | 21 × 21 × 10.3 mm、レンズを除く |
| コア質量 | 9 g、レンズを除く |
| 動作時周囲温度 | −40°C〜+80°C |
設計・調達に向けて
いいえ。MINI 640-2 は非測温(イメージング)モデルで、映像のみを出力し、温度データは出力しません。測温が必要な場合は MINI 640-2 Radiometric をお選びください。2 つの測定レンジ(−20°C〜150°C、100°C〜650°C)と代表精度 ±2°C または ±2% を備えた別の 640 × 512 コアで、温度データは USB、MIPI、DVP で出力できます。
はい。MINI 640-2 は USB 2.0 で Windows PC に接続すればすぐに使用できます。Windows では USB カメラとして認識され、ドライバーのインストールは不要です。PC に内蔵カメラがある場合は、先に内蔵カメラを無効にしてください。CVBS アナログ映像と UART / I²C 制御も記載されています。Linux や組み込みホストで使用する場合、または配線を自社設計する場合は、コネクタのピン配置とホスト対応を事前に当社へご確認ください。
検出器フレームレートは 60 Hz です。NETD は、これとは別の条件(25°C、F/1.0、25 Hz)で ≤ 40 mK と記載されています。この NETD 値は、60 Hz 動作時や 9.1 mm F0.8 レンズ装着時の値として確認されたものではありません。ご選択の構成での映像タイミングと感度をご確認ください。
含まれません。いずれもレンズを除いた MINI 640-2 コアの値です。9.1 mm F0.8 レンズとフランジの質量は 13 g ±1 g です。基板、コネクタ、ケーブル、取り付け部品は構成によって異なるため、設計や搭載重量の算定前に全体図面と重量をご確認ください。
最小注文数量はなく、1 台からご注文いただけます。MINI 640-2 は在庫があり、サンプルはご入金後 1 営業日以内に出荷します。価格は構成、数量、納品先に応じてお見積りいたします。
次のステップへ
用途、レンズ、出力、数量をお知らせください。ご注文の前に、サンプルの構成と価格をご確認いただけます。
設計採用ガイド
640 × 512 サーマルコアのレンズ選定:9.1・13.5・18 mm レンズの撮影幅、画素サイズ、測温距離と、広角レンズの「水平か対角か」の確認。
測温サーマルコアの温度データを USB・MIPI CSI-2・DVP で取り出す方法、アナログ映像では温度を送れない理由、設計採用前に確認したい 5 つの質問。
21 × 21 mm サーマルコアの機構チェックリスト:レンズ込みの寸法、M2 取り付け、50 ピン DF40 コネクタ、5 V 電源、赤外線窓、発熱、周囲温度の範囲。
測温モジュールの「±2°C または ±2%」が示す範囲と、実際の対象でより重要になる要因:放射率、反射、スポットサイズ、距離、窓、周囲温度、NUC。
ドローン・車両・列車に載せたサーマルコアで画像が流れる理由、フレームレートを上げても解決しない理由、どの速度から温度の読み値が下がるか(計算値)。
ガラスや多くのプラスチックが長波赤外線を通さない理由、ゲルマニウム窓とコーティングの要件、窓による測温値の変化、窓の大きさの決め方。
点検ロボットのサーマルペイロードの仕様と、選定時の確認項目:対象上の画素数、通路での画角、温度レンジ、停止しての測定、近距離のピント。
640 × 512 測温サーマルモジュールのサンプルを発注する前の 8 つの確認:測定レンジ、USB-C で送れるもの、初回接続、温度データ、ホスト用ソフトウェア、レンズ、シャッター、同梱品。
21 × 21 mm の測温サーマルコアが単体でできること、製品側で追加するもの(筐体、窓、録画、ネットワーク、アラーム)、完成品カメラが向く場合。
USB 接続の 640 × 512 測温サーマルモジュールのホスト選び:データ量、USB 2.0 の上限、マイコンでは足りない理由、電力、1 時間あたりの保存容量。
256 × 192・384 × 288・640 × 512 の選び方:画素あたりの細かさはレンズ、見える幅は解像度で決まります。レンズ表、計算例、電力、サイズ。
640 × 512 サーマルコアに可視カメラを組み合わせる:2 つの窓、5:4 の画角と 4:3・16:9 の合わせ方、距離で変わる視差、位置合わせとタイミング。
640 × 512 サーマルコアは測温型か撮像型か。一つの質問で決まります。フレームレート、出力、レンズのピント、周囲温度範囲の違いとよくある間違い。
640 × 512 サーマルコアでドローンから夜間に人を探す:高度 30〜120 m での対象上の画素数、撮影範囲、レンズのピント、動きによるぶれ、条件。
広角の 640 × 512 測温コアで電気設備を近距離点検する:0.5〜1 m での撮影範囲、画素サイズ、固定焦点レンズの近い側の限界、放射率、負荷。
ロボットに搭載したサーマルカメラの点検ルートの計画:観測点の距離と角度、停止後の安定、位置の再現性、放射率、アラーム、各地点で保存するデータ。
サーマルカメラコアのデータシートの読み方:NETD と F 値、精度の表記、2 つの周囲温度範囲、消費電力と重量の条件、画角と探知距離。
製品資料
まず製品概要をご覧ください。ご選択の仕様で提供可能な技術資料については、お問い合わせください。
サーマルカメラモジュール · 製品概要 · 英語 PDF · R2
調達サポート
製品と用途の要件を整理し、提案仕様について提携メーカーと確認します。
合意したサンプルの型番、仕様、付属品を記録し、発注を進める前に変更点を確認します。
提携メーカーの進捗、受発注資料、未解決事項をフォローし、次のアクションと担当を明確にします。
関連情報を見る